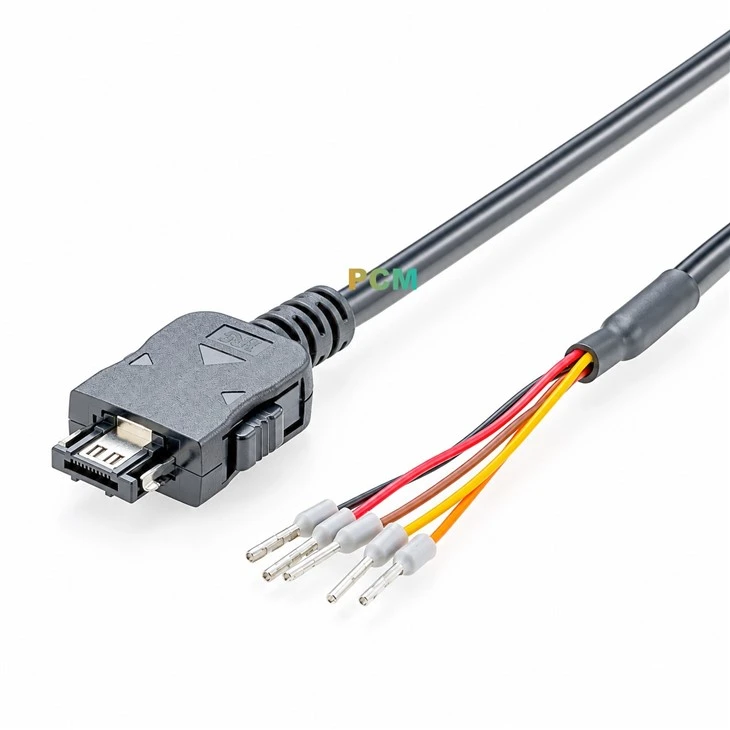
GMSL Camera е камера, която използва GMSL (Gigabit Multimedia Serial Link) интерфейсна технология. Ядрото му е да използва специфични физически и логически интерфейси за постигане на видео и предаване на данни и предаване на данни на дълги разстояния. На физическо ниво най -забележителният външен интерфейс на GMSL камера е специализираният конектор за свързващи кабели. Тези конектори варират в зависимост от сценария на приложението: в полето на автомобила обикновено се използват стандартизирани коаксиални конектори FAKRA или по-напреднали HSD (високоскоростни данни); В индустриалните или роботизирани полета могат да се използват по -здрави M12 или други видове коаксиални/екранирани усукани двойки конектори. Чрез тези конектори GMSL камерата се нуждае само от един коаксиален кабел (коаксиален кабел) или чифт екранирани усукани двойки (екранирана усукана двойка, STP), за да завършат всички ключови връзки. Този кабел носи високоскоростния сериен GMSL сигнал, който е физическият носител на цялото предаване на данни.

GMSL технология умело мултиплекси (пакети) множество ключови интерфейси и функции в този единствен кабел:
- Високоскоростни видео данни надолу: Това е основната функция, преобразувайки родните данни за видеоклипове с висока лента, генерирани от сензора за изображение на камерата (обикновено източникът на паралелния MIPI CSI -2 интерфейс) във високоскоростен GMSL серийни сигнали за предаване през сериализатора вътре в камерата.
- Двупосочен контролен канал: Двупосочният канал за контролен сигнал с ниска скорост също е интегриран в същия кабел. Това обикновено симулира или предава стандартни I2C и/или SPI протоколи, а понякога също включва GPIO сигнали. Хост процесорът (като бордова ECU или дънната платка на Jetson) изпраща контролни команди на камерата (като например коригиране на експозицията, печалбата, баланса на бялото, режим на задействане, включване и изключване на захранване и т.н.) и чете информация за състоянието или регистриране на стойности през тези канали, без да е необходимо допълнителни контролни кабели.
- Предаване на енергия (POC - POWER Over Coax): Много GMSL камери поддържат POC технологията. Това означава, че DC захранването (обикновено 9V -15 V или 5V, в зависимост от дизайна), което захранва модула на камерата, също се предава през централния проводник и щит на същия коаксиален кабел, като напълно елиминира необходимостта от отделна захранваща линия. Това е ключов фактор за опростяване на окабеляването.
Вътре в камерата основните му интерфейси включват:
- Интерфейс на сензора на изображението: Сензорът за изображение (от Sony, Onsemi, Omnivision и др.) Обикновено извежда сурови видео данни към GMSL Serializer Chip чрез паралелен MIPI CSI -2 D-Phy или CPHY интерфейс. Това е логичният източник на видео потока на GMSL камерата.
- Интерфейс на чип на сериализатора: Този чип получава MIPI CSI -2 сигнали от сензора, както и I2C/SPI контролни сигнали от бордовия контролер на камерата (ако има такава) или директно прозрачно предавани от хоста. Основната му роля е да преобразува (паралелно към серийното преобразуване) паралелно видео, контролните сигнали и възможните часовници във високоскоростни GMSL серийни сигнални потоци и ги изпраща през коаксиалния кабел. Той също така управлява входа на мощността на POC.
На приемащия край (хост система) интерфейсът също е критичен:
- Deserializer Chip Interface: Получава GMSL серийни сигнали от коаксиалния кабел. Чипът извършва серийно към паралелно преобразуване, за да възстанови високоскоростния сериен поток на:
Стандартни MIPI CSI -2 Сигнали: Изход към MIPI CSI -2 Получете порт на хост процесора (като Nvidia Jetson, Qualcomm Snapdragon, TI TDA4). За хост процесора входният интерфейс, който вижда, е стандартен MIPI CSI -2, сякаш камерата е директно свързана и транспортният слой GMSL е прозрачен към него.
Възстановени I2C/SPI/GPIO сигнали: Изход към съответния GPIO на хост процесора или достъп до I2C/SPI контролера за контрол на камерата.
- Интерфейс на хост процесора: хост процесорът получава потока на видео данни чрез родния си MIPI CSI -2 Получаване на порт и контролира камерата чрез своя I2C/SPI главен контролер и GPIO. Десериализаторният чип обикновено е конфигуриран от хоста чрез SPI или I2C.
За да обобщим своята интерфейсна архитектура: сърцевината на GMSL камерата е да се използва един кабел за коаксиална/усукана двойка (физически интерфейс) за предаване на високоскоростен сериен GMSL сигнали (Physical Layer Protocol), който логично интегрира видео потока от вътрешния MIPI CSI на камерата на камерата. В точката на преобразуване на интерфейса сериализаторът от страна на камерата преобразува паралелния MIPI CSI -2 и контролните сигнали в GMSL серийни сигнали; Deserializer от страна на хоста възстановява GMSL сигналите към стандартни MIPI CSI -2 и контролни сигнали, безпроблемно свързващи се към родния интерфейс на хост процесора. Този дизайн прави GMSL камерата идеален избор за приложения, които изискват дълги разстояния (10-15 метра+), висока надеждност и опростено окабеляване (единичен кабел интегрира видео, управление и мощност) и се използва широко при автомобилни ADAS/автономни камери за шофиране, роботизирани системи за зрение и проверка на индустриалното зрение.

Електронна поща