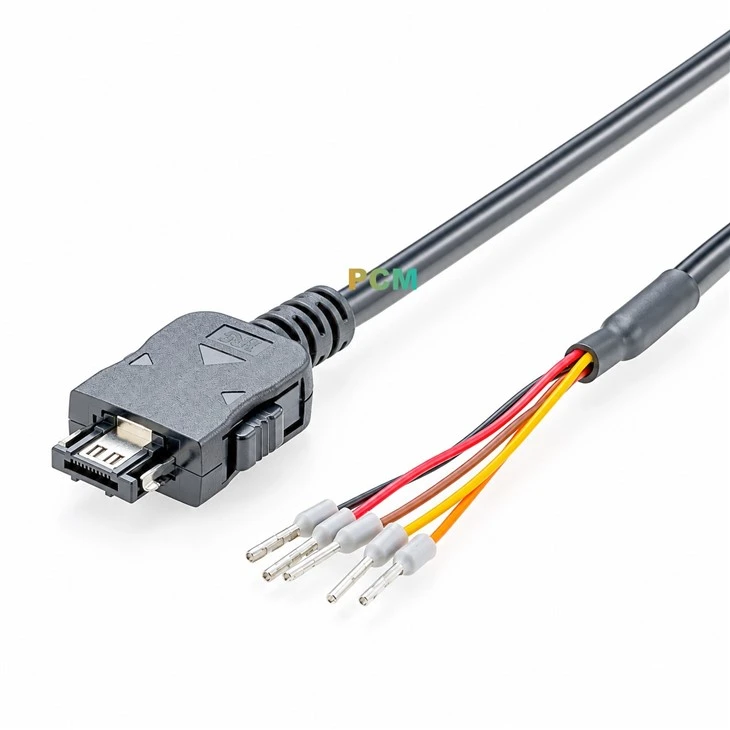
В процеса на интеграция на робота се изискват различни видове конектори и кабели според сценариите на приложение (като индустриални роботи, роботи за сътрудничество, AGV, AMRs, сервизни роботи и др.
1. Връзка за захранване
Използва се за захранване на тялото на робота, серво задвижване, двигател, сензор и т.н. .:
- M12 L-код захранващ конектор и кабел: Използва се за 24V ~ 63V DC захранване, подходящо за компактни сценарии .
- 7/8 "конектор за захранване: Обикновено се използва в системите за захранване на промишлената автоматизация за свързване на сензори и задействащи механизми .
- XT60, Anderson, Harting HAN Series: Подходящ за системи за захранване с висока мощност като AGV и AMR .
- Циркулярен многоядрен захранващ конектор: като Lemo, Binder, Weipu и други марки, поддържа много пъти захранване .
2. предаване на сигнала
Използва се за свързване на сензори, ограничителни превключватели, бутони за спиране на аварийните аварийни, I/O модули и т.н. .:
- M8 / M12 A-код конектор и кабел (3 ~ 8 ядра): Свържете фотоелектрически, близост, температура, налягане и други сензори .
- DB9 / DB15 / DB25 интерфейсен кабел: използва се за предаване на аналогов и цифров сигнал .
- Phoenix, Wago Swent Terminal Connector: Използва се за I/O сигналния терминал .

3. комуникация и мрежа за данни
Използва се за Ethernet, CAN, RS232/RS485, Profinet, Ethercat, Modbus и други комуникационни протоколи:
- M12 X-Code / D-Code към RJ45 Индустриален Ethernet кабел: Използва се за високоскоростна комуникация с данни, свързване на индустриални превключватели и контролери .
- RJ45 CAT5E / CAT6 / CAT6A Мрежов кабел: често се използва между роботи за съвместна работа и системни контролери .
- Може ли конектор на шината (като D-Sub 9pin) и кабел
- USB кабел (USB 2 . 0/3.0): свързване на камери, вградени компютри и сензорни устройства.
4. Серви/Енкодер СИСТЕМА
Свържете серво двигатели, дискове, инкрементални/абсолютни енкодери:
- Хибридни кабели: Интегриран сигнал за захранване + енкодер .
- Конектор за енкодер (като Heidenhain, специализиран интерфейс)
- Промишлен кръгъл енкодер кабел (Mini Din, M23 и т.н. .)
5. Системна връзка на визията
Като интегрирани индустриални камери, 3D зрение, лазерни сензори:
- USB3.0 / USB3.1 / USB-C High-Flex камера камера
- Gige Vision Network Cable (CAT6E и по -горе)
- Връзка на камерата / Coaxpress / GMSL кабел за предаване на видео
- HDMI / Displayport / DVI видео интерфейс
6. връзка на робота и системата за управление
Свържете контролния шкаф, HMI, PLC, Robot Controller:
- Промишлен D-суб конектор кабел
- M12 към индустриален входно/изходен кабел
- Индустриален / Matenet високоскоростен Ethernet конектор (за системи за компактно управление от следващо поколение)
- Конектор на дъска до борда / FFC / FPC кабел: Вътрешно решение за малка връзка

7. Интерфейс за край на рамото (EAOT)
Краен ефектор, въздушен захващащ, електрически захващане, бърза смяна на инструмента:
- Конектор M8 / M12
- Пневматичен бърз конектор
- I/O кабел на инструмента: като порт за инструменти на UR Robot, с 24V захранващ и комуникационен интерфейс .
8. Защита и специален дизайн
- Кабел за влачене на веригата (силно гъвкав кабел): устойчив на огъване и износване, използван за динамични движещи се части .
- Закрит кабел: анти-интерференция EMI/RFI, подходящ за сложни индустриални среди .
- Водоустойчив и прахоустойчив конектор (IP67/IP68): Подходящ за външни или влажни сцени .
Примерна препоръка на марката
- Конектор: Harting, TE, Amphenol, Molex, Phoenix Contact, Binder, Weipu, Lemo, Hirose
- Кабели: IGUS (Експерт на кабели за влачене), Belden, Lapp, Helukabel, Sumitomo, Premier Cable (Cable Vision Cable)
Електронна поща